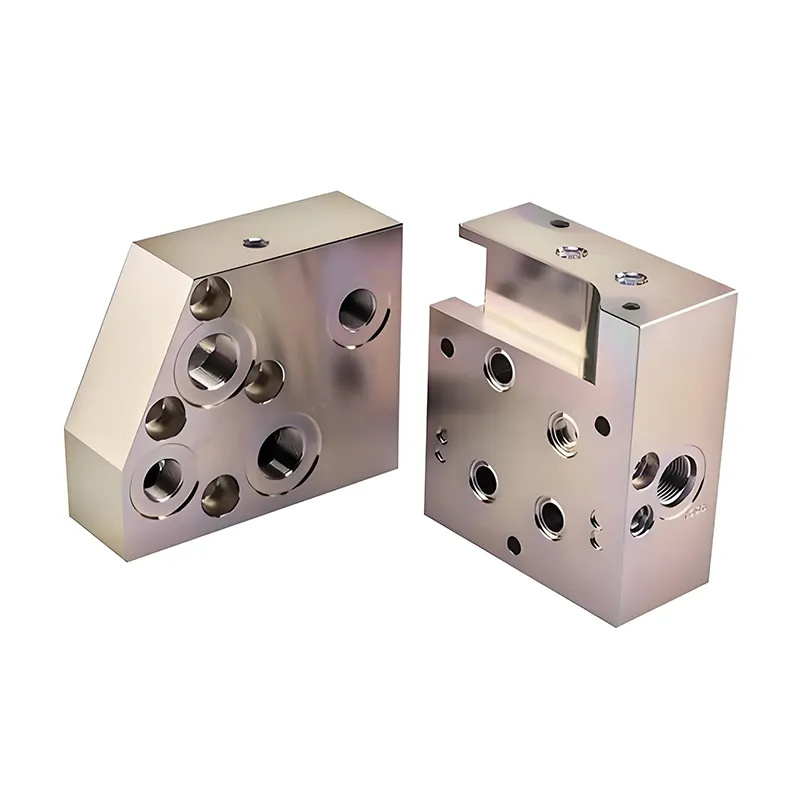
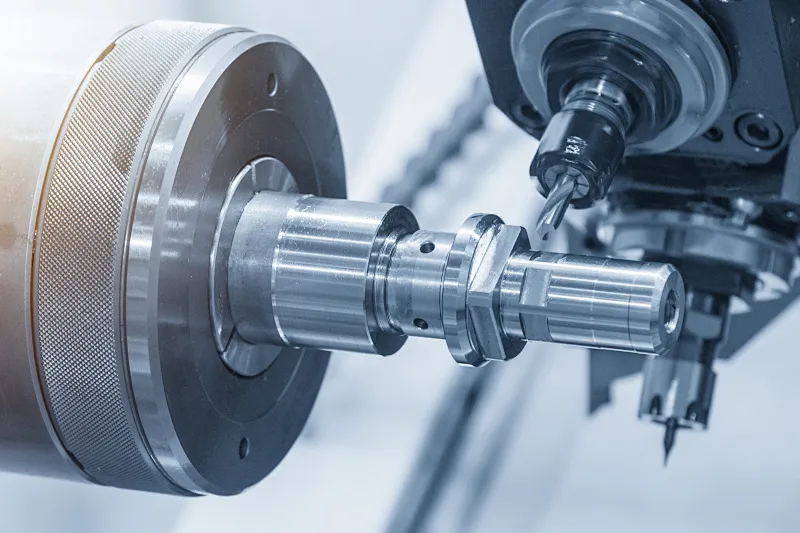
Prototipazione di componenti roboticiè un passaggio fondamentale nella ricerca e sviluppo dei robot, nella verifica funzionale e nell'ottimizzazione delle prestazioni. Sfrutta la trasmissione ad alta precisione del robot, la complessa logica di movimento e l'adattabilità multi-scenario per trasformare rapidamente le soluzioni di progettazione in prototipi fisici. Questi prototipi vengono quindi utilizzati per testare indicatori chiave come stabilità strutturale, precisione di movimento e capacità di carico, mitigando in definitiva i rischi di produzione. La selezione della tecnologia e la progettazione del processo condividono somiglianze con la prototipazione di parti automobilistiche, ma si concentra maggiormente sui requisiti specifici del robot come "trasmissione di precisione", "leggerezza" e "compatibilità multi-materiale". Quella che segue è un’analisi dettagliata di queste dimensioni fondamentali:
Obiettivi principali e scenari applicativi della prototipazione di parti di robot
Il nucleo della prototipazione di parti robotiche è verificare la fattibilità funzionale e provare i processi di produzione di massa, servendo principalmente i seguenti scenari:
Verifica della trasmissione di precisione: per i componenti principali della trasmissione come riduttori, cuscinetti e ingranaggi, i prototipi vengono utilizzati per testare la precisione della trasmissione e l'efficienza della trasmissione (ad esempio, per segni di inceppamento o rumore anomalo) per garantire che gli errori di movimento del robot siano entro ± 0,01 mm (ad esempio, per bracci robotici industriali).
Test di resistenza strutturale e carico: per i componenti portanti come i collegamenti dei bracci robotici e i telai della carrozzeria, i prototipi vengono utilizzati per simulare le condizioni di lavoro reali (ad esempio, trasportare un carico di 5 kg) per testare la resistenza alla flessione e alla fatica per evitare il rischio di "rottura indotta dal carico" dopo la produzione di massa. Valutazione della flessibilità del movimento: per le parti mobili come gruppi di giunti e pinze flessibili, i prototipi vengono utilizzati per verificare l'intervallo di movimento (ad esempio, l'angolo di rotazione, la corsa telescopica), la velocità di risposta (ad esempio, il ritardo dell'azione di presa) e ottimizzare la struttura meccanica e la logica di controllo.
Test di compatibilità multimateriale: i robot spesso richiedono una combinazione di "metallo + plastica + materiali flessibili" (ad esempio giunti metallici + alloggiamento in plastica + pinze in silicone). La verifica della prototipazione richiede la verifica della compatibilità dell'assemblaggio di diversi materiali (ad esempio, la corrispondenza del coefficiente di dilatazione termica e l'affidabilità della connessione).
Verifica della personalizzazione di piccoli lotti: per robot specializzati (ad esempio robot medico-chirurgici e robot antideflagranti), sono necessari piccoli lotti di prototipi (10-50 pezzi) per i test di adattamento allo scenario (ad esempio sterilità per robot chirurgici, resistenza agli urti per robot antideflagranti).
Utilizziamo i cookie per offrirti una migliore esperienza di navigazione, analizzare il traffico del sito e personalizzare i contenuti. Utilizzando questo sito, accetti il nostro utilizzo dei cookie. politica sulla riservatezza